
Grozs 0
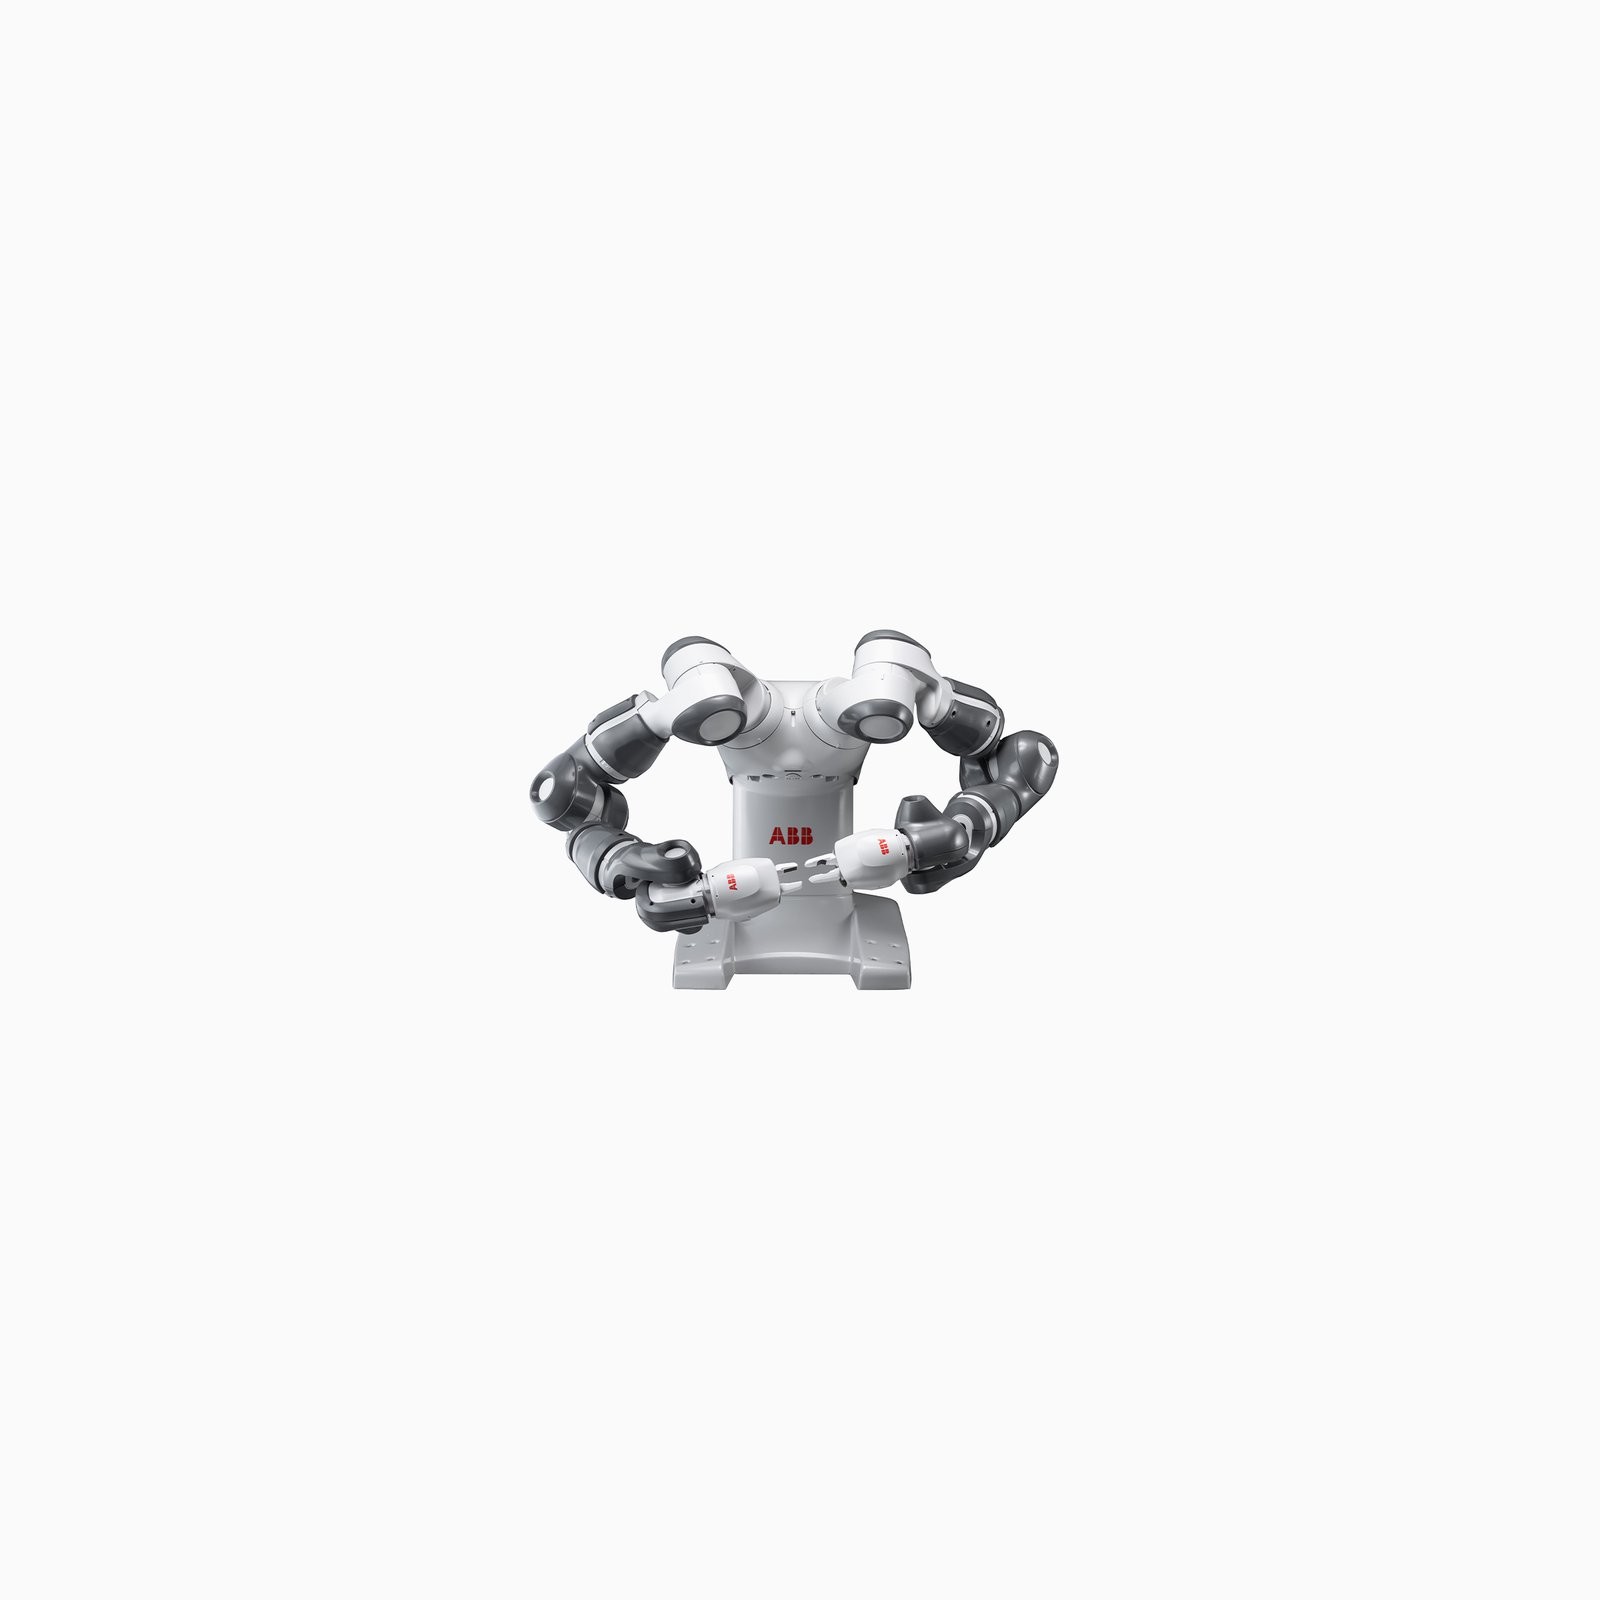
Двурукий коллаборативный робот ABB YuMi IRB 14000
Рабочий радиус: 559 мм Номинальная нагрузка: 0.5 кг (на каждую руку) Повторяемость: ±0.02 мм
Запросить ценовое предложение
Свяжитесь с нами, чтобы узнать цену этого продукта и получить больше информации.
ЗапроситьОписание
| Тип робота | ABB YuMi IRB 14000 |
| Номинальная нагрузка | 0.5 кг (на каждую руку) |
| Рабочий радиус | 559 mm |
| Количество осей | 2 × 7 |
| Повторяемость | ±0.02 mm |
| Вес | 38 kg |
| Класс защиты IP | IP30 |
| Варианты монтажа | Стол |
| Контроллер | Встроенный IRC5 |
| Применение | Сборка мелких деталей, электроника, лаборатории, обучение |
| Особенности | Две 7-осевые руки, мягкий корпус, встроенное управление и опция камеры |
| Программирование | FlexPendant, RobotStudio, Lead-through |
Дополнительная информация
| Грузоподъёмность, кг | 0.5 — 1 |
|---|---|
| Рабочий радиус, мм | 500 — 900 |
| Точность | 0.02 |
| Наличие Safety skin | Нет SafeSkin |
| Отрасль применения | Учебные заведения и обучение, Производство и технологии обработки |
| Конкретное применение | Демонстрационные и учебные сценарии, Сборка и обслуживание станков ЧПУ |
| Бренд |